Швейцарські вчені створили ходячу роботизовану кисть
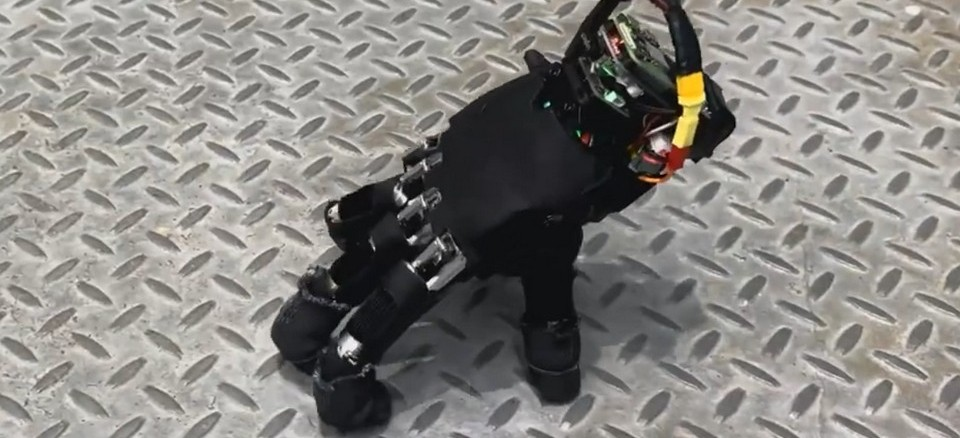
- Швейцарські інженери створили ходячу роботизовану кисть.
- Робот використовує п'ять пальців як ноги, швидкість 9,3 см/с.
- Пристрій самостійно піднімається після падінь.
- Тести показали роботу на різних покриттях і на клавіатурі.
Дослідники з Швейцарії представили нову версію антропоморфної роботизованої кисті, яка здатна не тільки захоплювати предмети, але й самостійно пересуватися по різних поверхнях. На відміну від традиційних маніпуляторів, які зафіксовані в одній точці, ця система використовує кожен з п'яти пальців як опорні точки, дозволяючи їй «ходити» зі швидкістю до 9,3 см в секунду.
Технічні деталі
Конструкція руки базується на гнучких приводах, що з'єднують пальці з центральним контролером. Кожен палець оснащений окремим мотором, який регулює силу та кут згинання, що забезпечує стійкість при ходьбі по нерівних і слизьких покриттях. Керування здійснюється алгоритмами зворотного зв'язку, які дозволяють роботу коригувати положення в реальному часі.
Під час випробувань пристрій успішно пересувався по килиму, плитці, дерев'яній підлозі і навіть по дрібному гравію. При зіткненні з перешкодою робот змінював схему опори, перераспределяючи навантаження між пальцями, що дозволяло йому зберігати рівновагу і уникати падінь.
Самовідновлення після падінь
Особливістю прототипу стала здатність самостійно підніматися після падіння. Система датчиків фіксує зміну орієнтації і, використовуючи заздалегідь запрограмовані послідовності рухів, робот піднімає тіло, переорієнтує пальці і відновлює початкове положення без зовнішнього втручання.
Крім переміщення, робот зберігає функції традиційної кисті: він може піднімати і переносити невеликі предмети, а також натискати клавіші на клавіатурі. У тестах демонструвалося, що пристрій здатний вводити текст, використовуючи всі п'ять пальців одночасно, що відкриває перспективи для багатозадачної роботи в обмежених просторах.
Контекст і значення дослідження
Розвиток антропоморфних маніпуляторів давно вважається ключовим напрямком у робототехніці, оскільки такі пристрої можуть більш природно взаємодіяти з людським середовищем. Перетворення руки в автономного пересувного робота розширює спектр потенційних застосувань – від обслуговування в важкодоступних місцях до допомоги в медичних і дослідницьких лабораторіях.
Результати роботи опубліковані у вигляді препринту на arXiv.org, де автори детально описують конструкцію, алгоритми управління та результати експериментів. Очікується, що подальший розвиток проєкту включатиме покращення швидкості пересування, збільшення навантаження, яке може нести робот, та інтеграцію з більш складними сенсорними системами.
Джерело: N+1