Швейцарские учёные создали ходящую роботизированную кисть
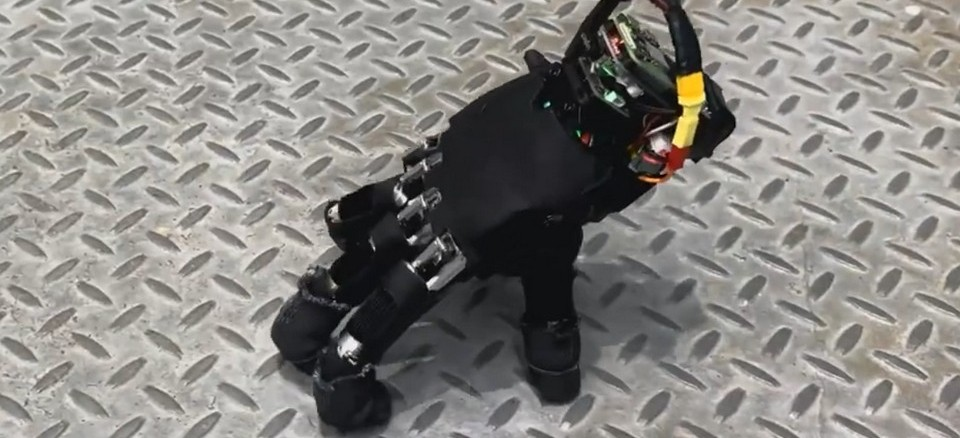
- Швейцарские инженеры создали ходящую роботизированную кисть.
- Робот использует пять пальцев как ноги, скорость 9,3 см/с.
- Устройство самостоятельно поднимается после падений.
- Тесты показали работу на разных покрытиях и на клавиатуре.
Исследователи из Швейцарии представили новую версию антропоморфной роботизированной кисти, которая способна не только захватывать предметы, но и самостоятельно передвигаться по различным поверхностям. В отличие от традиционных манипуляторов, которые фиксированы в одной точке, данная система использует каждый из пяти пальцев в качестве опорных точек, позволяя ей «ходить» со скоростью до 9,3 см в секунду.
Технические детали
Конструкция руки основана на гибких приводах, соединяющих пальцы с центральным контроллером. Каждый палец снабжён отдельным мотором, который регулирует силу и угол сгибания, что обеспечивает устойчивость при ходьбе по неровным и скользким покрытиям. Управление осуществляется алгоритмами обратной связи, позволяющими роботу корректировать положение в реальном времени.
Во время испытаний устройство успешно передвигалось по ковру, плитке, деревянному полу и даже по мелкой гравию. При столкновении с препятствием робот менял схему опоры, перераспределяя нагрузку между пальцами, что позволяло ему сохранять равновесие и избегать падений.
Самовосстановление после падений
Особенностью прототипа стала способность самостоятельно подниматься после падения. Система датчиков фиксирует изменение ориентации и, используя заранее запрограммированные последовательности движений, робот поднимает тело, переориентирует пальцы и восстанавливает исходное положение без внешнего вмешательства.
Кроме передвижения, робот сохраняет функции традиционной кисти: он может поднимать и переносить небольшие предметы, а также нажимать клавиши на клавиатуре. В тестах демонстрировалось, что устройство способно вводить текст, используя все пять пальцев одновременно, что открывает перспективы для многозадачной работы в ограниченных пространствах.
Контекст и значение исследования
Развитие антропоморфных манипуляторов давно считается ключевым направлением в робототехнике, поскольку такие устройства могут более естественно взаимодействовать с человеческой средой. Превращение руки в автономного передвижного робота расширяет спектр потенциальных применений – от обслуживания в труднодоступных местах до помощи в медицинских и исследовательских лабораториях.
Результаты работы опубликованы в виде препринта на arXiv.org, где авторы подробно описывают конструкцию, алгоритмы управления и результаты экспериментов. Ожидается, что дальнейшее развитие проекта будет включать улучшение скорости передвижения, увеличение нагрузки, которую может нести робот, и интеграцию с более сложными сенсорными системами.
Источник: N+1