高科技, 技术
一台由GEN‑1.5型号驱动的机器人用香蕉代替了刷子
简要
- GEN‑1.5 通过一次演示训练机器人
- 该模型使用多模态数据进行控制
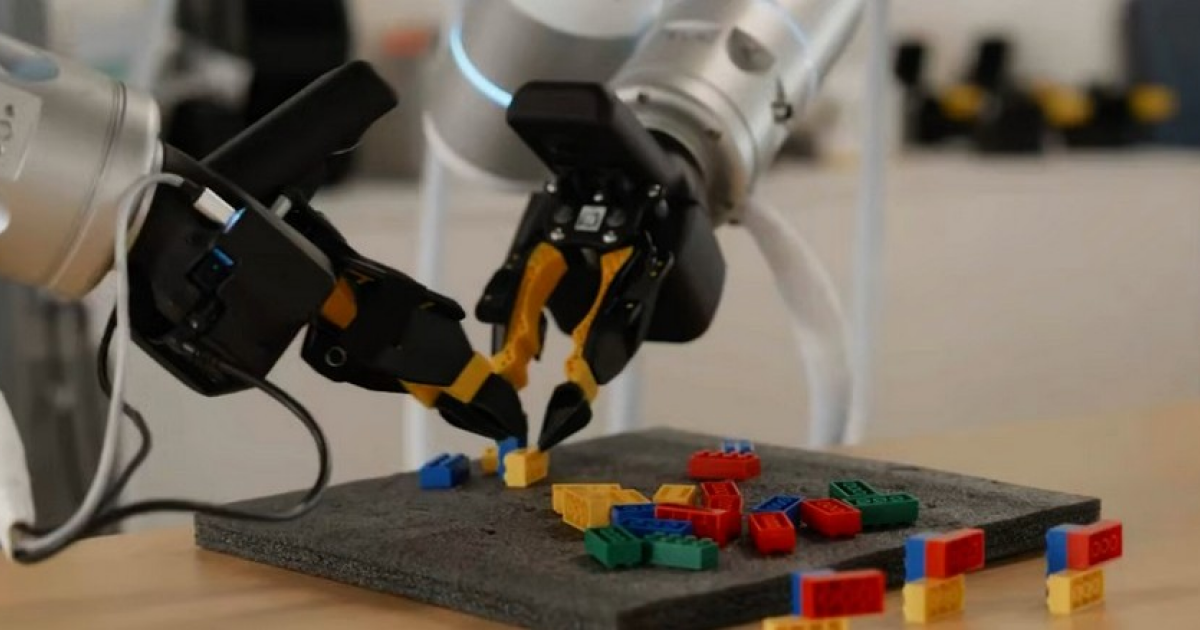
- 机器人用香蕉替代了刷子,收集了积木
- 测试确认了系统的灵活性和即兴发挥能力
总部位于美国的公司 Generalist AI 宣布开发名为 GEN‑1.5 的多模态基础模型。该模型旨在控制机器人,并具有在一次简短演示后掌握新物理动作的能力,演示被放置在上下文窗口中,或者在一次或几次步骤中通过小幅度的梯度调整进行微调。
GEN‑1.5是如何工作的
GEN‑1.5结合了视觉、文本和传感器数据,使系统能够实时“看见”和“理解”周围环境。当在上下文窗口中提供短视频演示新动作时,模型会形成任务的内部表示,并生成控制信号以驱动机器人的执行机制。如有必要,模型可以通过梯度方法进一步调整,这只需几次迭代和少量数据。
测试与结果
在一系列实验室测试中,由GEN‑1.5控制的机器人展示了即兴发挥的能力。在一个场景中,机器人被要求收集一组积木并将其放入碗中。由于常用的用于拾取小物件的刷子无法使用,机器人无法利用它。模型迅速重新评估了情况,并提出了替代方案——使用旁边的香蕉作为即兴工具。
机器人成功地用香蕉替换了刷子,收集了所有的立方体并将它们转移到碗中,从而展示了更高级人工智能形式所特有的灵活性和适应性。这项实验证实了GEN‑1.5不仅可以复制所展示的动作,还能在新条件下找到创造性的解决方案。
这样的能力为在实际工业和服务任务中的应用开辟了前景,这些任务的条件经常变化,而可用的工具可能受到限制。机器人快速适应的能力,无需长时间的再培训,降低了编程成本,提高了自动化的效率。
开发者强调,该模型仍然是基础性的,可以集成到各种机器人平台中。计划进一步扩展GEN‑1.5的功能,包括更复杂的操作和在有限视觉信息条件下的工作。
关于模型和测试结果的详细描述已在Generalist AI的官方博客上发布,其中还提供了架构的技术细节和在其他场景中的应用示例。
来源:N+1
材料有多有用?评估帮助我们选择主题
00 评分
正在收听文章大声朗读
左侧:分钟完成听暂停简历大声朗读已暂停引用已复制聚焦模式开启聚焦模式关闭字体大小您的浏览器中没有此语言的语音




