Miękki robot o wysokości 2 cm skacze i pływa pod światłem podczerwonym
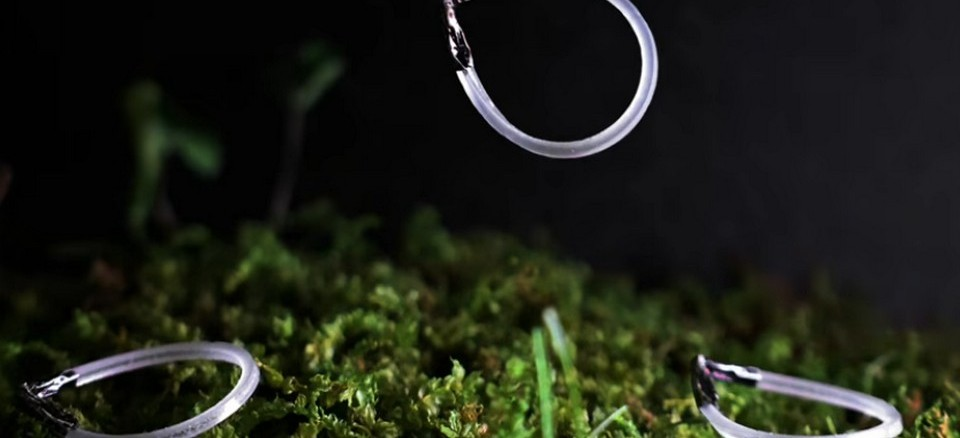
- Dwucentymetrowy miękki robot skacze pod światłem podczerwonym
- Konstrukcja z elastomeru ciekłokrystalicznego skręca się pod wpływem ciepła
- Robot może pływać i pokonywać przeszkody bez baterii
- Wyniki opublikowano w czasopiśmie Proceedings of the National Academy of Sciences
Naukowcy z USA zaprezentowali nowy model w dziedzinie miękkiej robotyki — dwucentymetrowy robot wykonany z elastomeru ciekłokrystalicznego. Jego kompaktowy rozmiar i elastyczna konstrukcja pozwalają na wykonywanie dynamicznych ruchów bez tradycyjnych napędów.
Konstrukcja i materiały
Ciało robota stanowi zwinięty w pierścień pręt, którego końce są połączone, tworząc ogon w kształcie litery V. Używany ciekłokrystaliczny elastomer zmienia kształt pod wpływem ciepła, zachowując przy tym wystarczającą elastyczność do szybkiego powrotu do pierwotnego stanu.
Głównym źródłem energii jest światło podczerwone. Po naświetleniu materiał nagrzewa się, jego cząsteczki przestawiają się, a pręt zaczyna się skręcać. Nagrzana deformacja osiąga krytyczną wartość, po czym ogon gwałtownie odpycha się od powierzchni, wyrzucając robota w powietrze.
Podczas lotu pierścień automatycznie rozwija się do pierwotnego kształtu, przygotowując się do następnej serii. W ten sposób robot może wykonywać serię skoków bez jakiejkolwiek zewnętrznej interwencji, wystarczy jedynie utrzymywać oświetlenie promieniowaniem podczerwonym.
Oprócz skakania po nierównym terenie, urządzenie wykazuje zdolność pływania. Dzięki swojej hydrofobowej powłoce i zdolności do zmiany objętości, robot może poruszać się po powierzchni wody, wykorzystując te same przekształcenia termiczne do generowania impulsu.
W serii testów laboratoryjnych robot wykonał ponad 200 kolejnych skoków, pokonując przeszkody o wysokości do 5 mm i pokrywając odległości do 30 cm w jednym cyklu. Przy tym zużycie energii pozostawało niskie: wystarczyło utrzymać intensywność promieniowania podczerwonego w zakresie 0,5–1 W/cm².
Autorzy podkreślają, że takie podejście otwiera nowe możliwości dla tworzenia autonomicznych miękkich systemów, zdolnych do pracy w warunkach, gdzie tradycyjne silniki i baterie są niemożliwe lub niepożądane.
Potencjalne obszary zastosowania obejmują operacje poszukiwawczo-ratunkowe w trudno dostępnych miejscach, monitorowanie parametrów ekologicznych w środowiskach wodnych oraz badanie mikroskopijnych krajobrazów.
W przyszłości zespół planuje skalować technologię, badać alternatywne źródła ciepła i poprawić sterowność robota za pomocą modułowych wzorów świetlnych.
Źródło: N+1




