Un robot alimentado por el modelo GEN‑1.5 usó un plátano en lugar de un cepillo
- GEN‑1.5 entrena robots con una sola demostración
- El modelo utiliza datos multimodales para el control
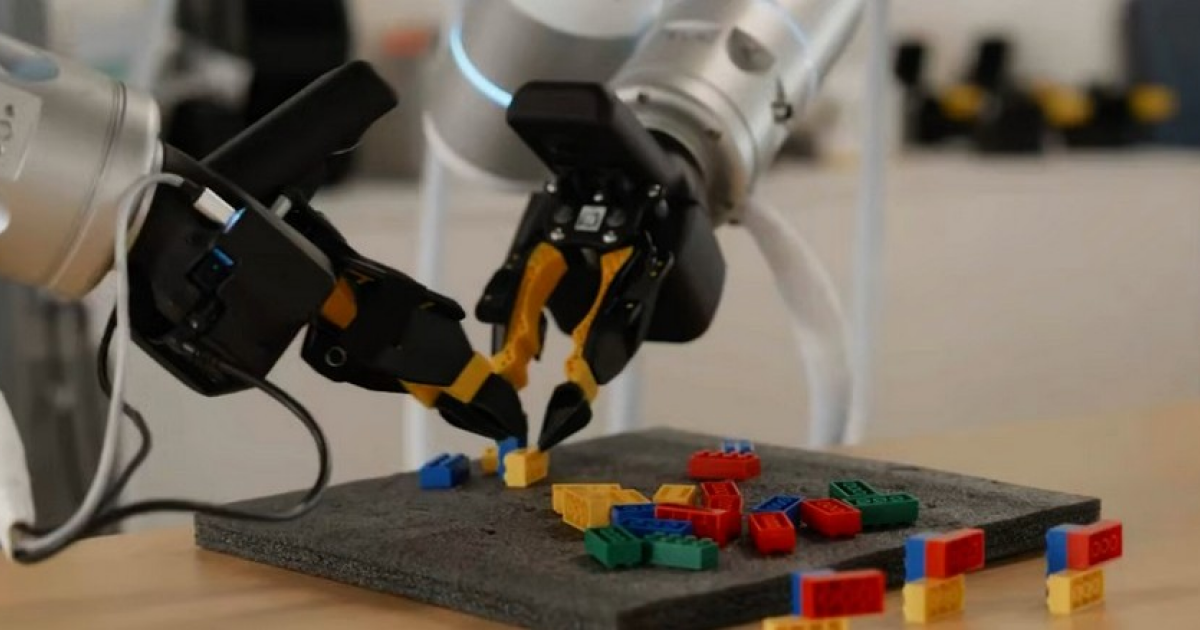
- El robot reemplazó el cepillo con un plátano, recogiendo bloques
- Las pruebas confirman la flexibilidad y la improvisación del sistema
La empresa Generalist AI, con sede en EE. UU., ha anunciado el desarrollo de un modelo fundamental multimodal llamado GEN‑1.5. Este modelo está diseñado para controlar robots y se caracteriza por su capacidad para aprender nuevas acciones físicas después de una breve demostración, colocada en una ventana contextual, o después de un pequeño ajuste mediante un método de gradiente en un solo o varios pasos.
Cómo funciona GEN‑1.5
GEN‑1.5 combina datos visuales, textuales y sensoriales, permitiendo que el sistema 'vea' y 'entienda' el entorno en tiempo real. Al presentar en la ventana contextual una breve demostración en video de una nueva acción, el modelo forma una representación interna de la tarea y genera señales de control para los mecanismos ejecutores del robot. Si es necesario, el modelo puede ser ajustado adicionalmente mediante un método de gradiente, lo que requiere solo unas pocas iteraciones y un pequeño volumen de datos.
Pruebas y resultados
Durante una serie de pruebas de laboratorio, el robot controlado por GEN‑1.5 demostró capacidad de improvisación. En uno de los escenarios, se le pidió al robot que recogiera un conjunto de bloques y los colocara en un tazón. No pudo utilizar un cepillo común, diseñado para recoger objetos pequeños, ya que no estaba disponible. El modelo reevaluó rápidamente la situación y propuso una alternativa: usar un plátano, que estaba cerca, como herramienta improvisada.
El robot reemplazó con éxito el cepillo por un plátano, recogió todos los cubos y los trasladó a la taza, demostrando así la flexibilidad y adaptabilidad del comportamiento, características de formas más avanzadas de inteligencia artificial. Este experimento confirma que GEN‑1.5 puede no solo copiar las acciones demostradas, sino también encontrar soluciones creativas en nuevas condiciones.
Tales capacidades abren perspectivas para su aplicación en tareas industriales y de servicio reales, donde las condiciones cambian con frecuencia y las herramientas disponibles pueden ser limitadas. La capacidad del robot para adaptarse rápidamente sin un largo reentrenamiento reduce los costos de programación y aumenta la eficiencia de la automatización.
Los desarrolladores enfatizan que el modelo sigue siendo fundamental y puede ser integrado en diversas plataformas robóticas. Se planea una expansión adicional de las capacidades de GEN‑1.5, incluyendo manipulaciones más complejas y trabajo en condiciones de información visual limitada.
Una descripción detallada del modelo y los resultados de las pruebas se ha publicado en el blog oficial de Generalist AI, donde también se presentan detalles técnicos de la arquitectura y ejemplos de aplicación en otros escenarios.
Fuente: N+1




