RealMan Robotics planea desplegar mil robots humanoides en lugares de trabajo reales en 2026
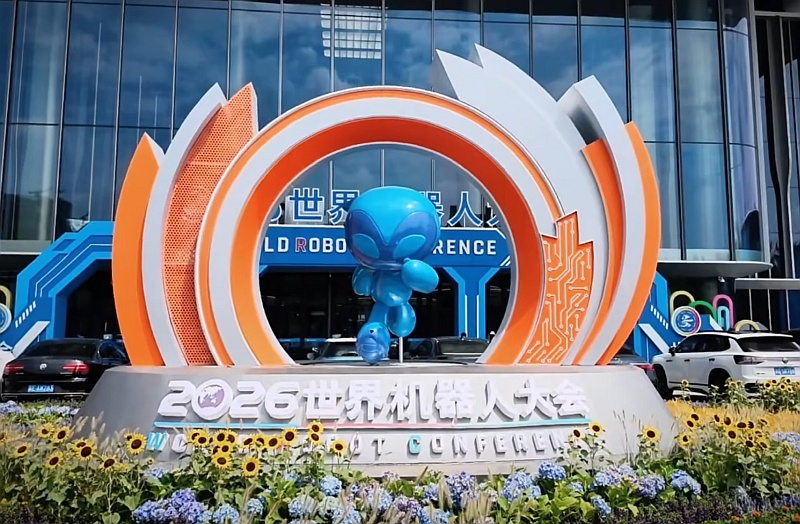
- RealMan Robotics mostrará 1000 robots RealBOT en 2026.
- El sistema GLN proporciona gestión con un retraso de milisegundos.
- Los robots ya están trabajando en farmacias, fábricas y cocinas.
- Se ha obtenido el certificado CR L3, MTBF – 50 000 horas.
En el marco de la Conferencia Mundial de Robótica (WRC) 2026, celebrada en Pekín, la empresa RealMan Robotics demostró el funcionamiento de sus robots humanoides RealBOT. En el escenario se mostraron máquinas capaces de manejar medicamentos, inspeccionar cuadros eléctricos, cocinar junto a chefs y ajustar equipos de forma remota.
El elemento clave del sistema es la red de comunicación global GLN (Global Link Network). Según los desarrolladores, el operador puede controlar el robot con un retraso de unos pocos milisegundos incluso a miles de kilómetros de distancia, lo que abre oportunidades para el trabajo robótico distribuido.
RealMan Robotics ha anunciado su intención de desplegar aproximadamente mil robots RealBOT en condiciones reales para finales de 2026. Los datos recopilados durante la operación se utilizarán para mejorar aún más los algoritmos de percepción, manipulación y toma de decisiones de los robots.
La empresa posiciona este paso como una transición de prototipos de laboratorio a sistemas capaces de realizar trabajo útil de manera constante en hogares, fábricas, farmacias y otros ámbitos. En la exposición se mostraron escenarios reales: reabastecimiento de medicamentos en una farmacia 'inteligente', inspección de un centro de distribución, preparación conjunta de platos con chefs humanos y trabajo en una fábrica en .
Control remoto y nuevos modelos de trabajo
La red GLN permite transmitir habilidades especializadas de una persona a través de un robot, creando potencialmente un nuevo modelo de trabajo distribuido, donde el operador puede estar en cualquier parte del mundo y el robot puede realizar la tarea en el lugar. Esta arquitectura reduce la necesidad de presencia local de especialistas y acelera la escalabilidad de las soluciones.
Cada tarea realizada genera datos detallados sobre la interacción del robot con el entorno físico. Estos datos sirven como retroalimentación para el aprendizaje de sistemas de visión por computadora y control, aumentando su adaptabilidad a diversas condiciones de operación.
Fiabilidad y certificaciones
RealMan Robotics ha recibido el certificado CR L3 del Instituto de Investigación Científica y Tecnológica de Robótica de Shanghái, demostrado en la misma exposición. Según la empresa, el tiempo medio entre fallos (MTBF) de sus sistemas ligeros humanoides ha alcanzado las 50 000 horas, lo que se considera suficiente para un uso comercial prolongado.
Se presta especial atención a los sensores táctiles, desarrollados en colaboración con la empresa PaXini. Los sensores mejorados permiten a los robots sentir con mayor precisión las fuerzas de contacto, reducir la cantidad de colisiones, mejorar la calidad del ensamblaje y aumentar la seguridad en la colaboración entre humanos y máquinas.
La iniciativa RealMan Robotics subraya la creciente tendencia en la industria: la combinación de equipos fiables, sensores avanzados, control remoto instantáneo y datos operativos reales para crear robots capaces de realizar trabajo útil de manera continua, y no solo de demostrar capacidades individuales.
Fuente: 3DNews




